

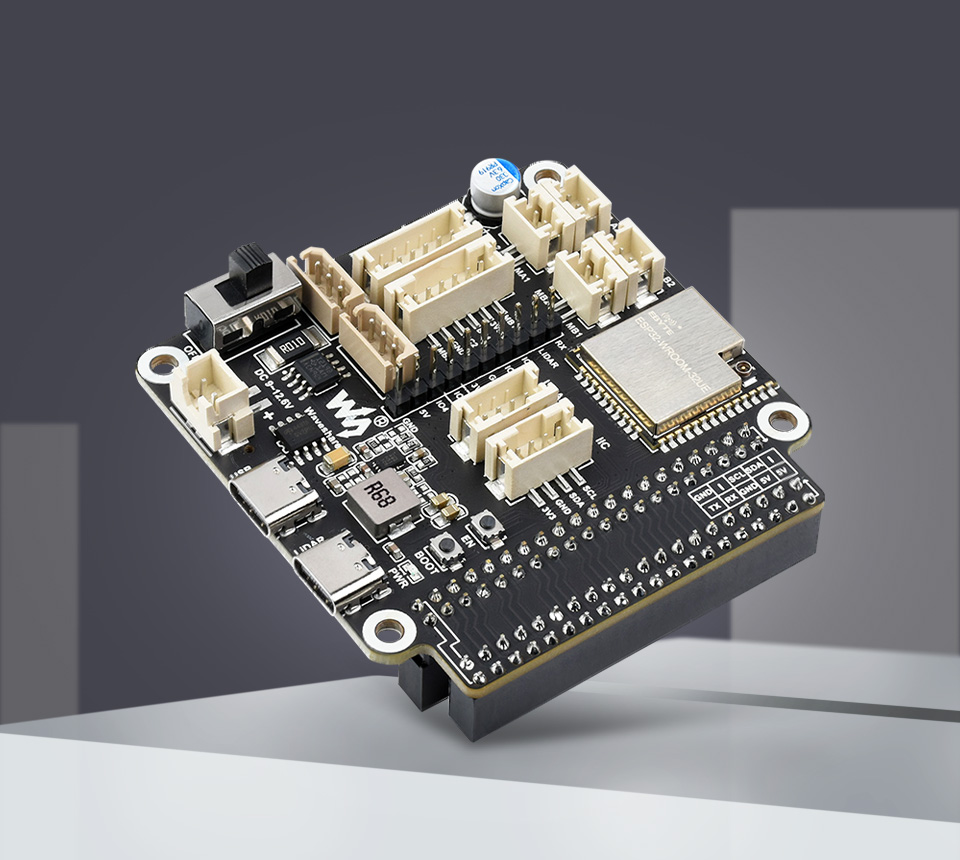
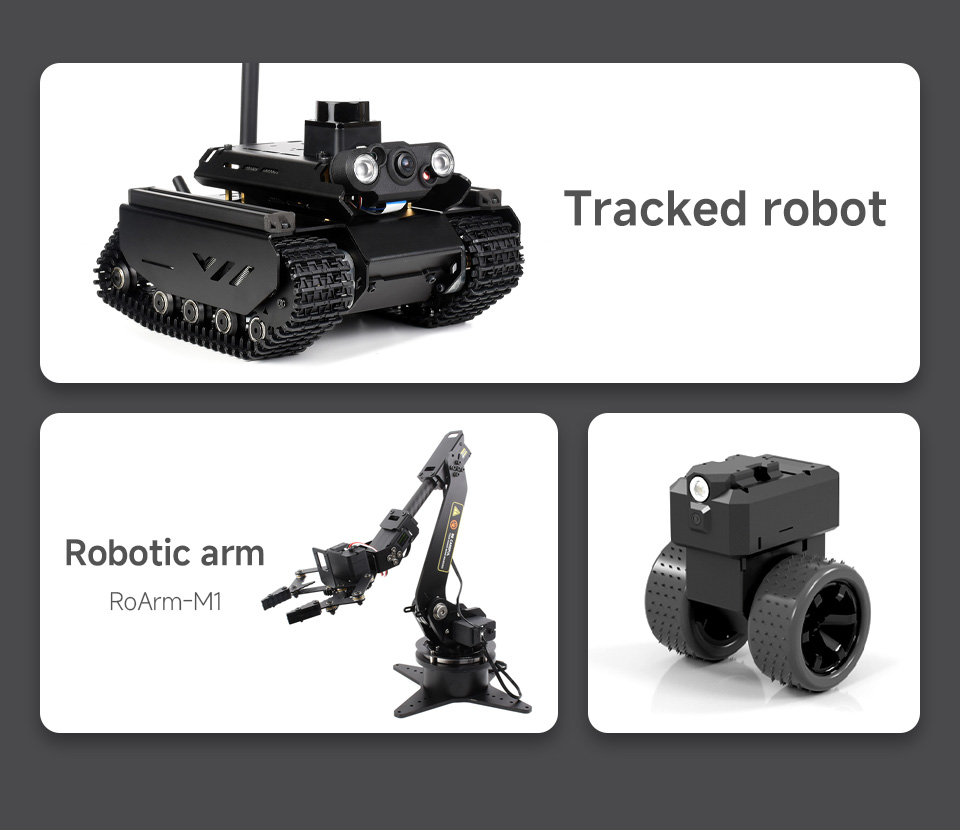
-
Basato sul modulo ESP32-WROOM-32, supporta la comunicazione wireless come WIFI, Bluetooth ed ESP-NOW
-
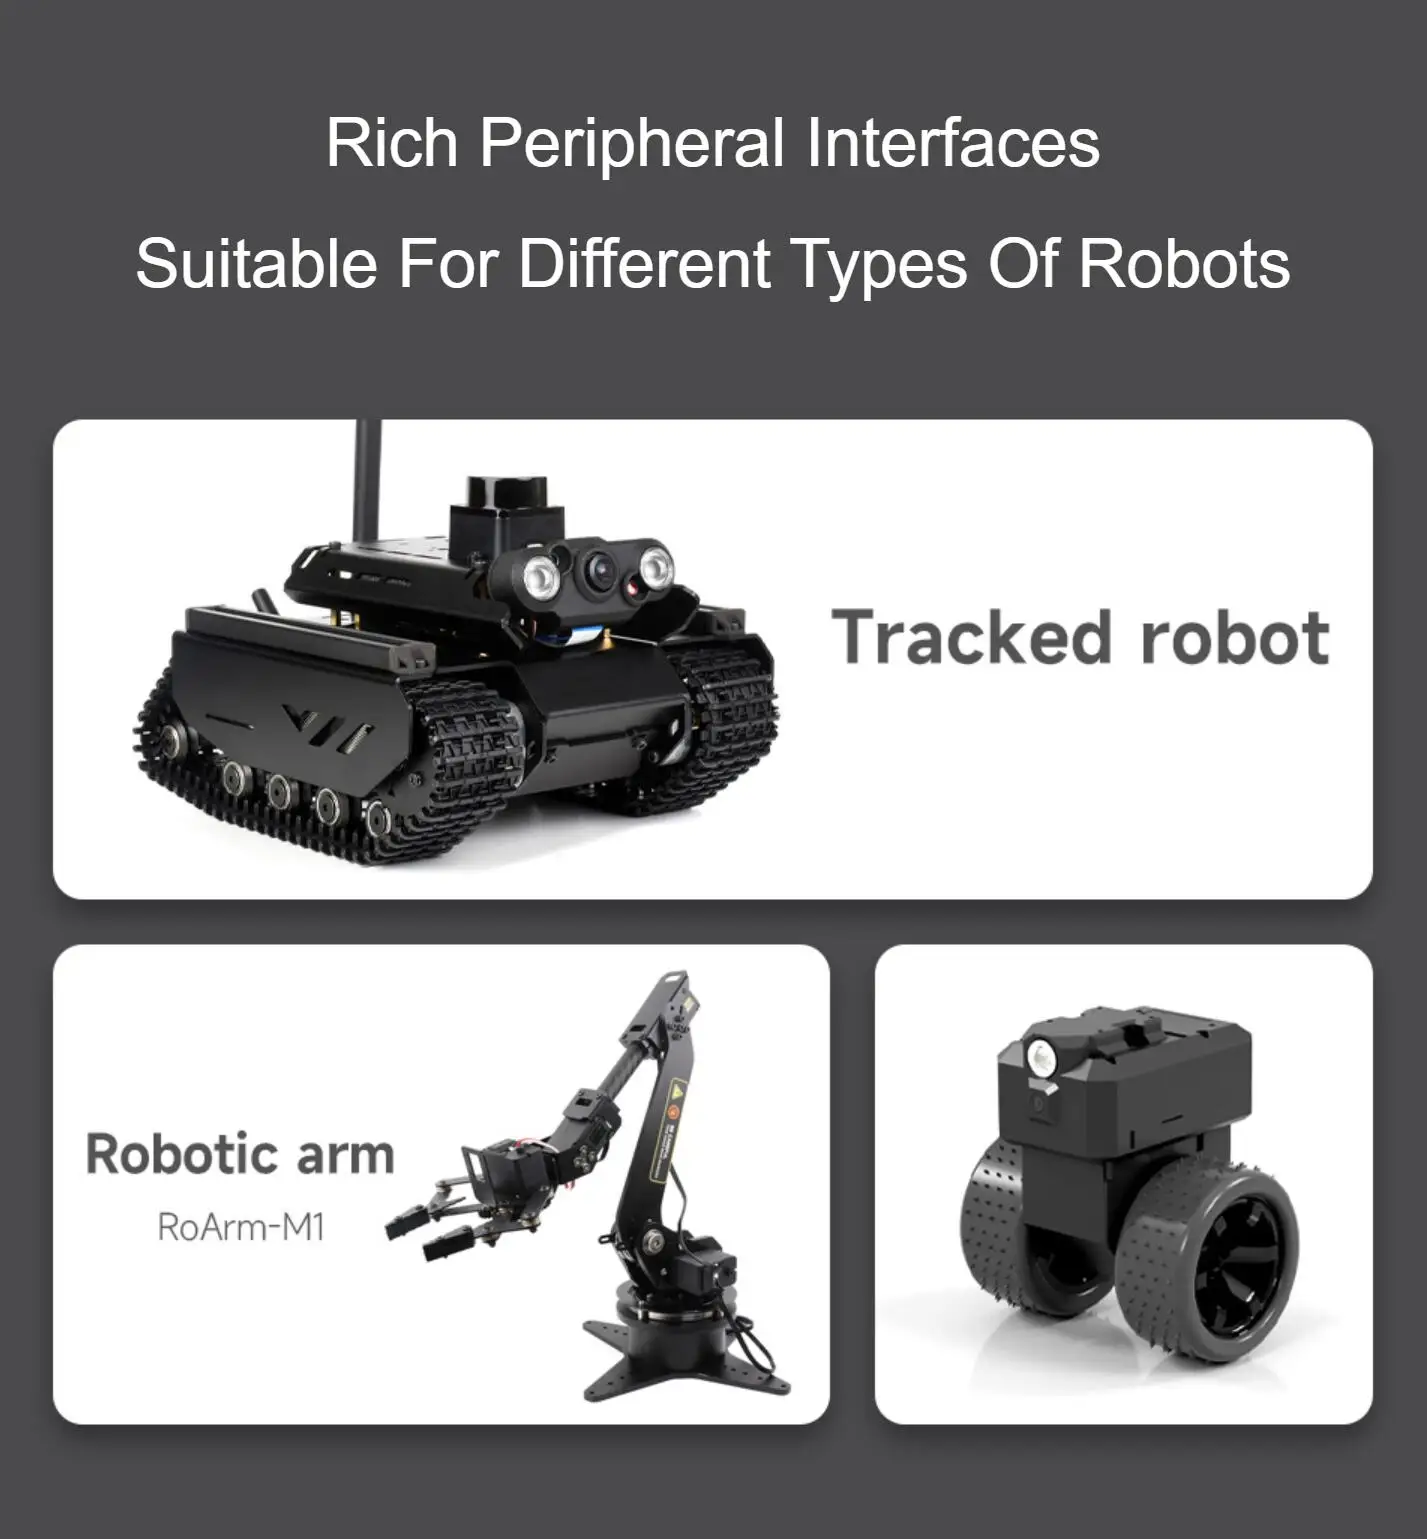
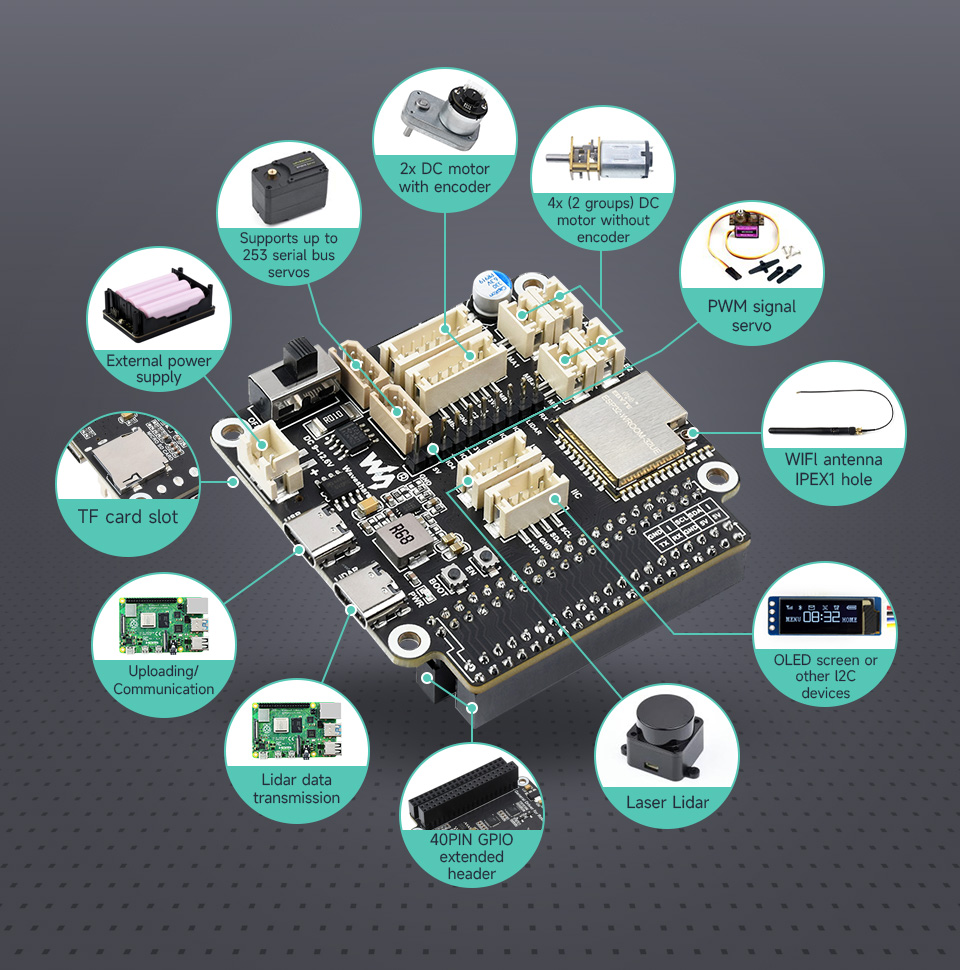
Interfacce di controllo motore integrate per motore 2x DC con encoder o motore 4x DC (2 gruppi) senza encoder
-
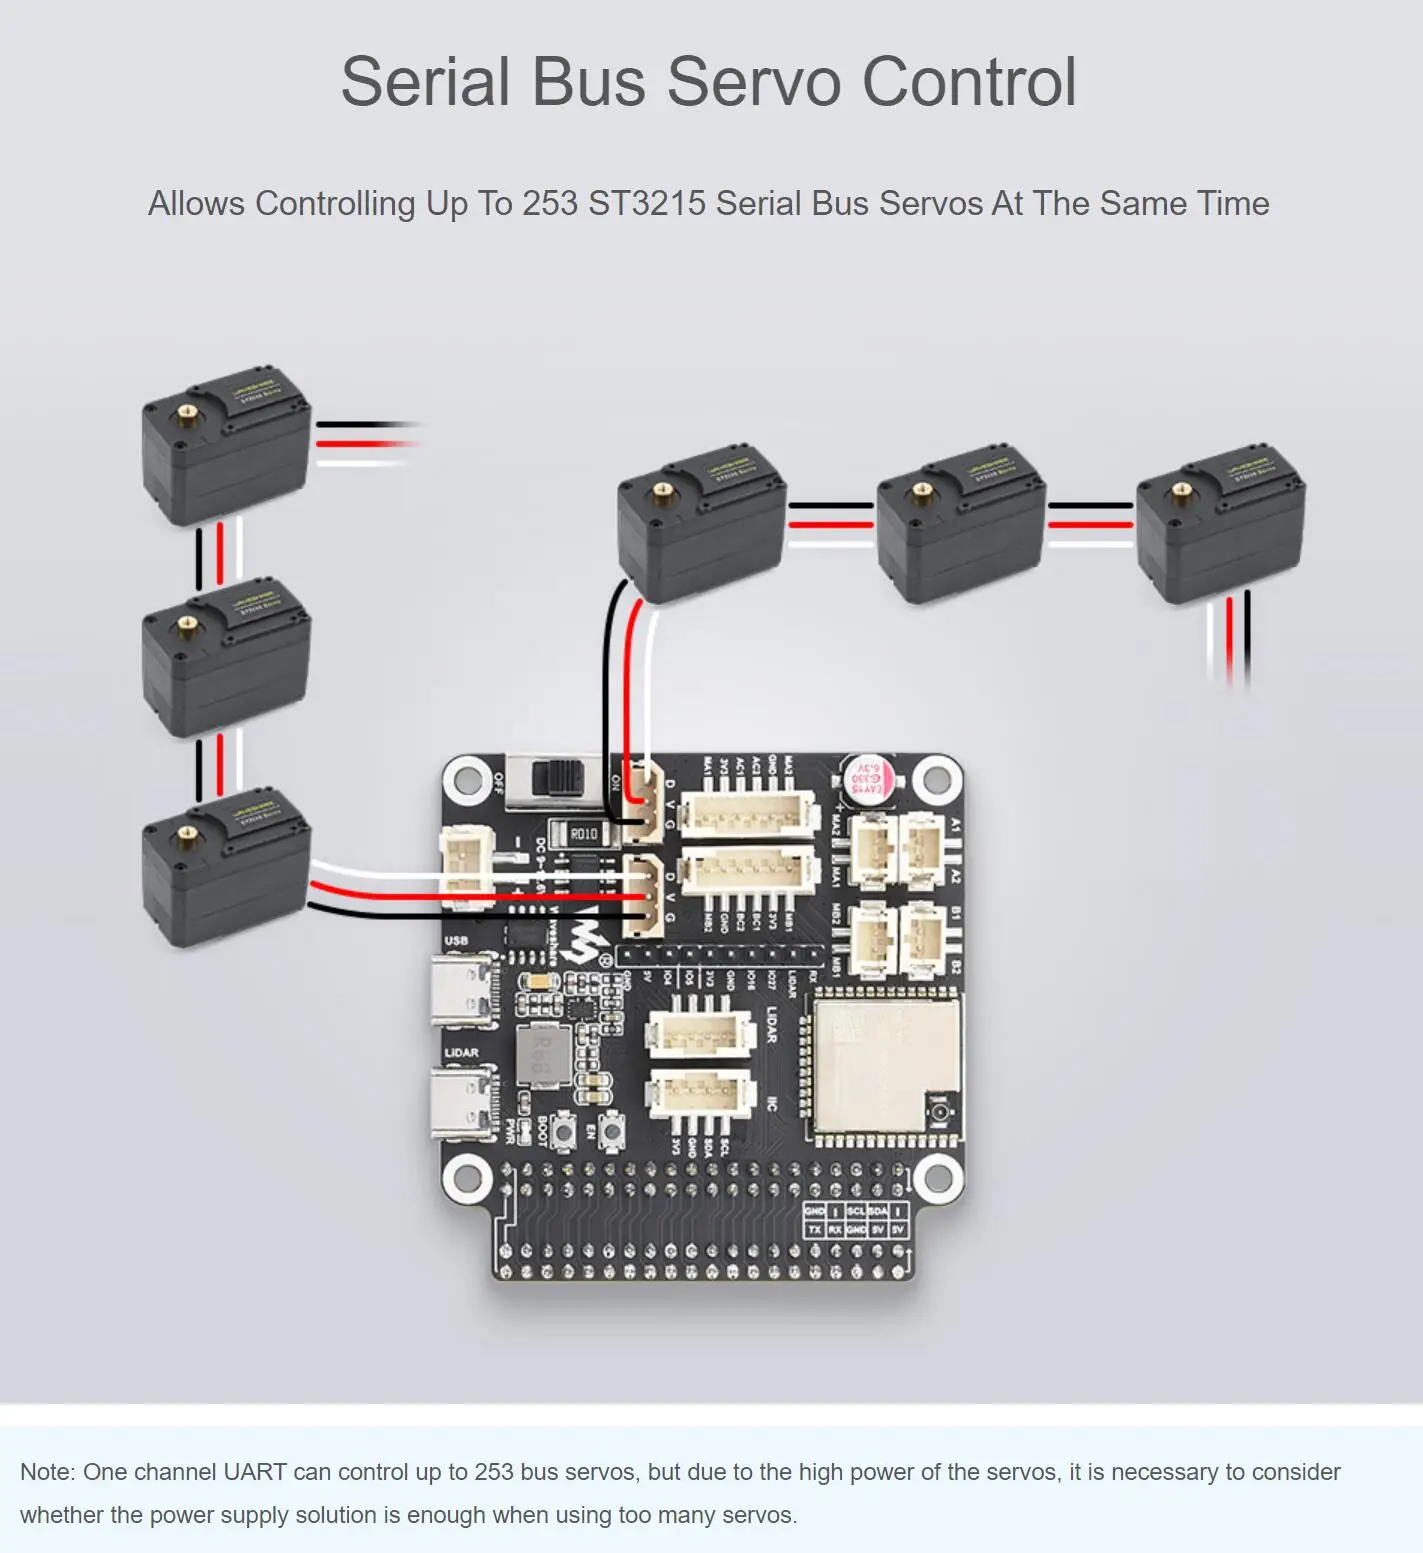
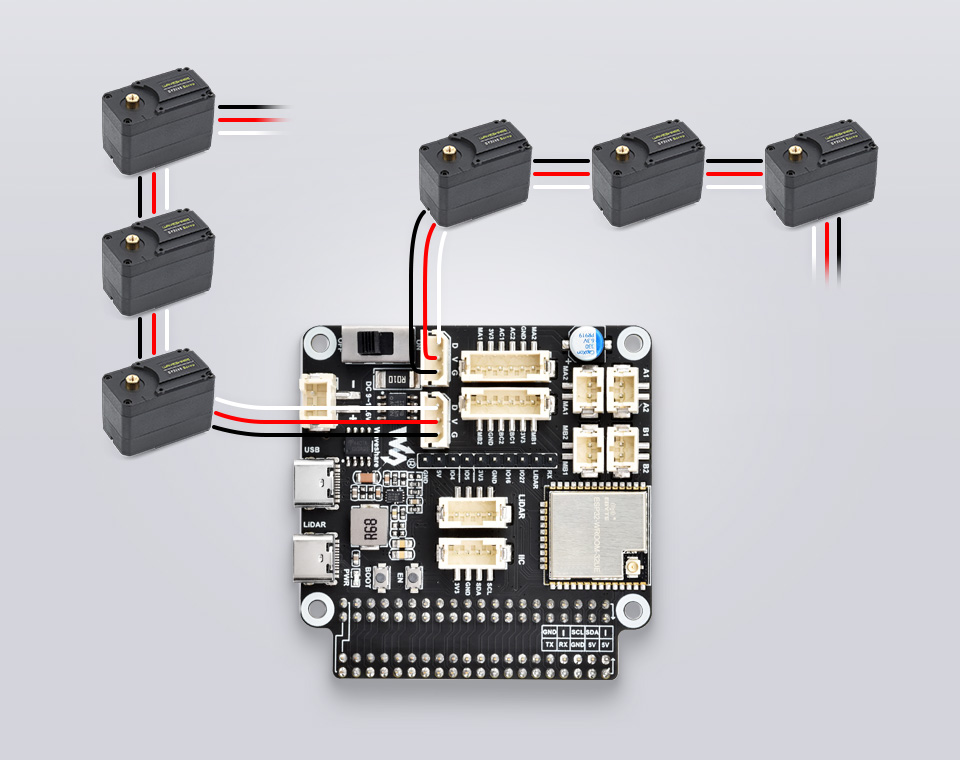
Interfacce di controllo dei servi del bus seriale integrate per controllare fino a 253 servi del bus seriale ST3215 e ottenere il feedback dei servi
-
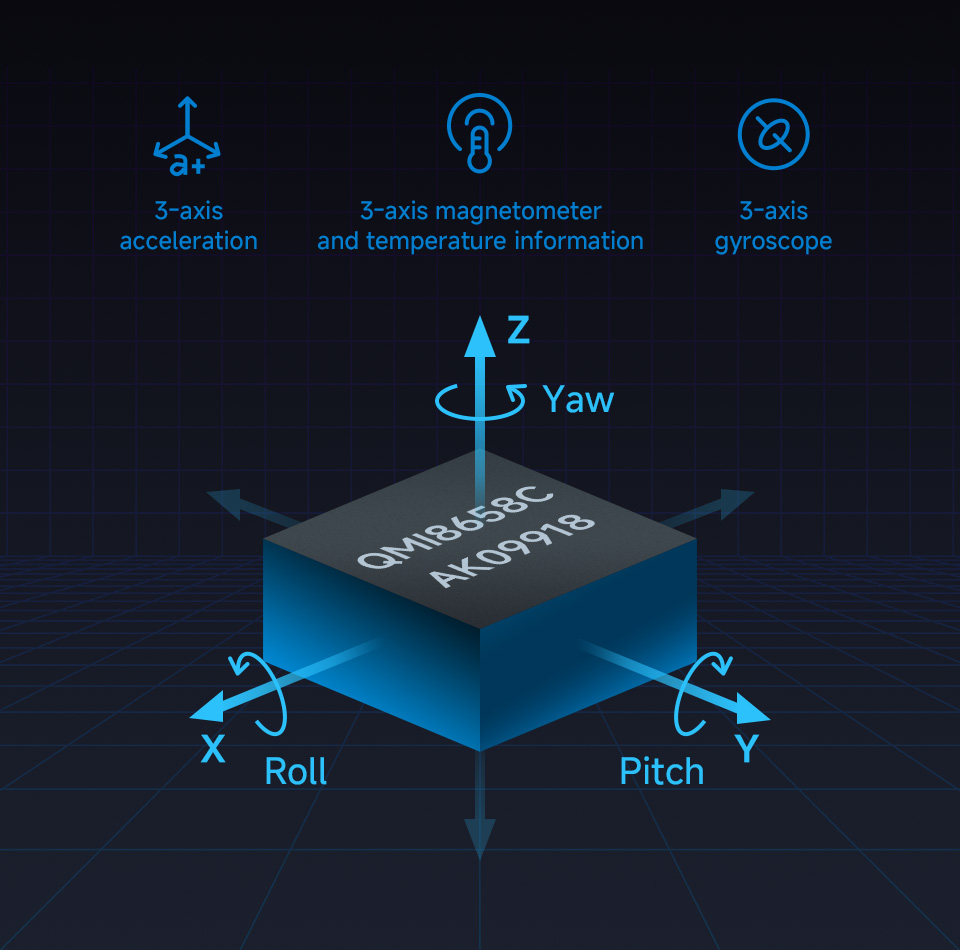
IMU a 9 assi integrato per ottenere attitudine e informazioni di guida in qualsiasi momento
-
Supporta l’ingresso di alimentazione da 7 ~ 13 V e può essere alimentato direttamente dal modulo batteria al litio 2S o 3S
-
Circuito di download automatico per un facile caricamento dei programmi
-
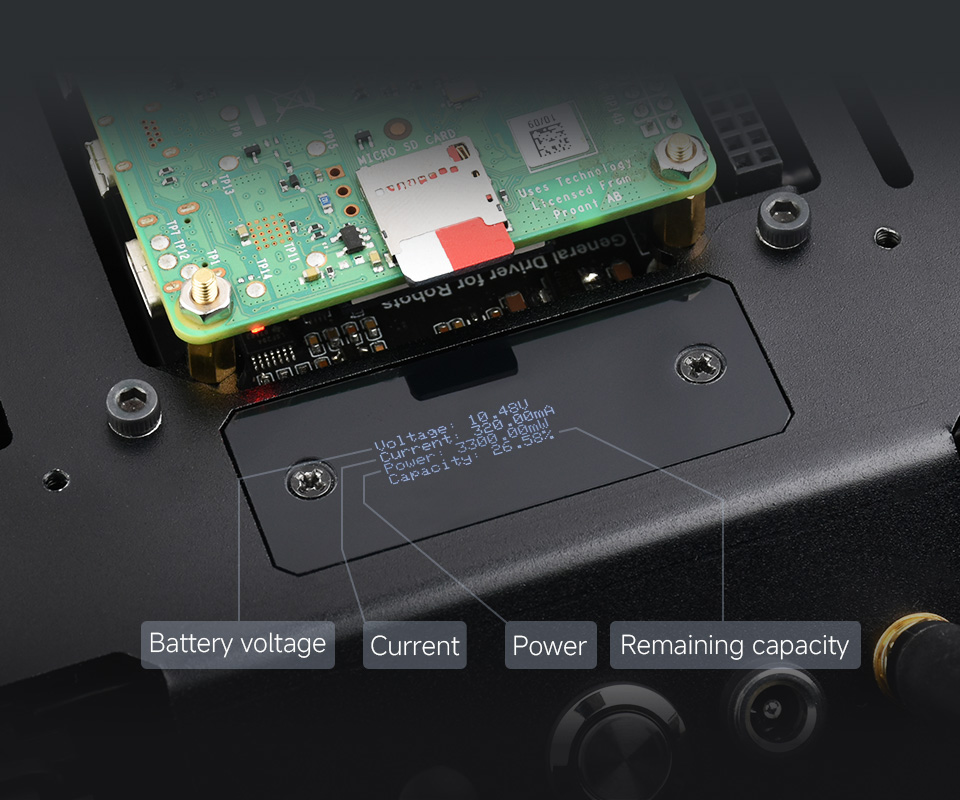
Supporta il monitoraggio della tensione/corrente in ingresso
-
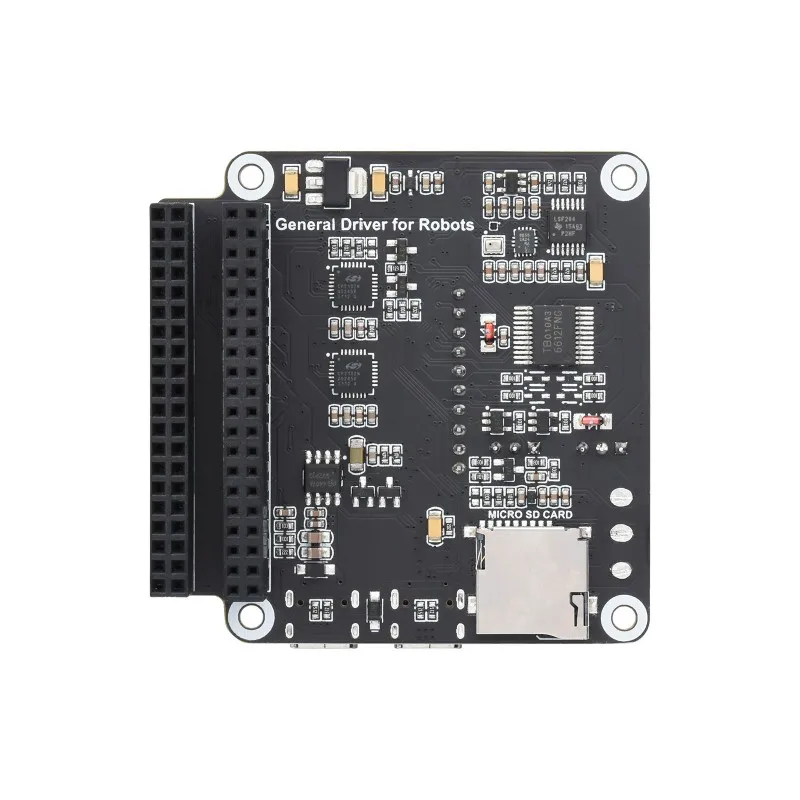
Slot per scheda TF integrato
-
Interfaccia laser Lidar integrata e funzione da UART a USB integrata
-
Interfaccia I2C per il collegamento di periferiche come OLED, IMU e altri dispositivi I2C
-
Adattamento dell’intestazione estesa multifunzionale per funzioni aggiuntive, come il controllo di servi o relè
-
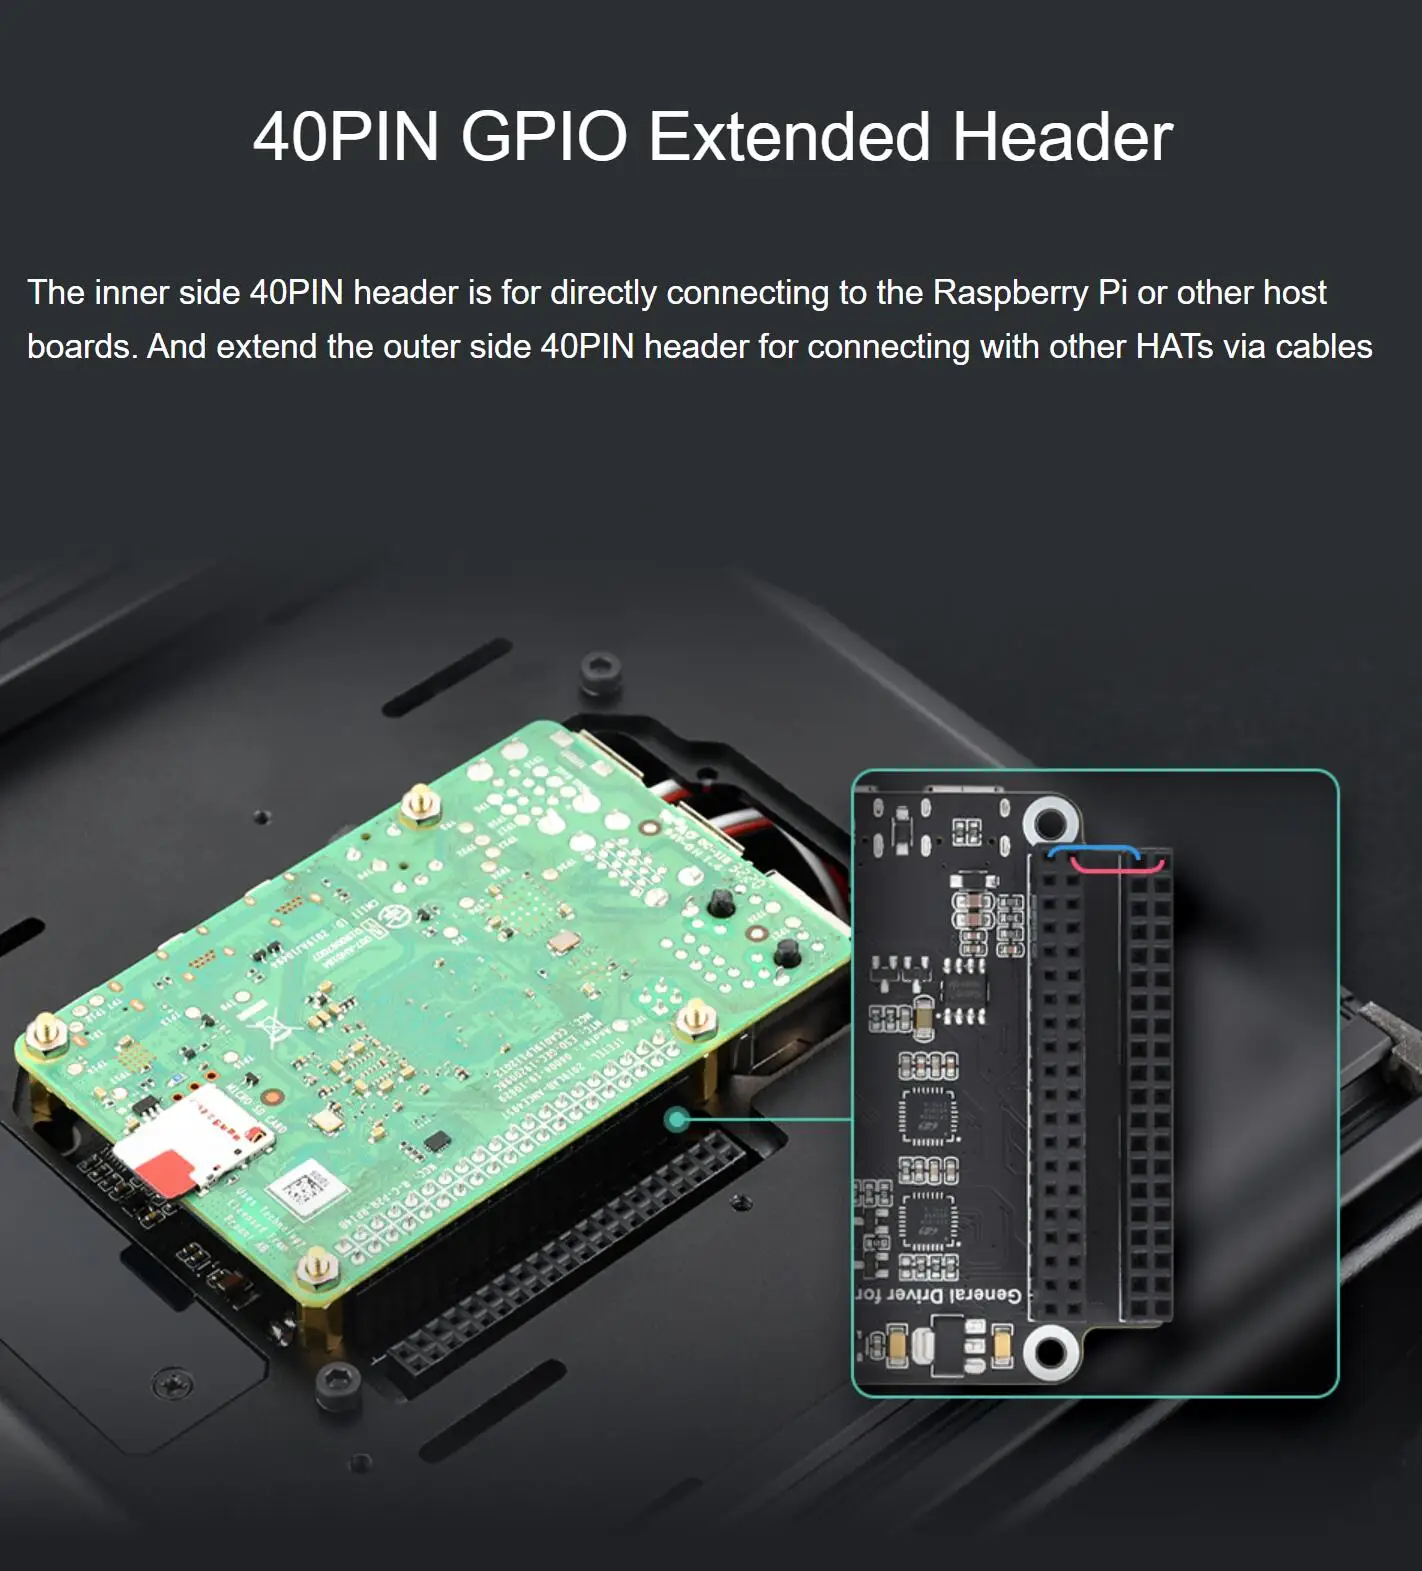
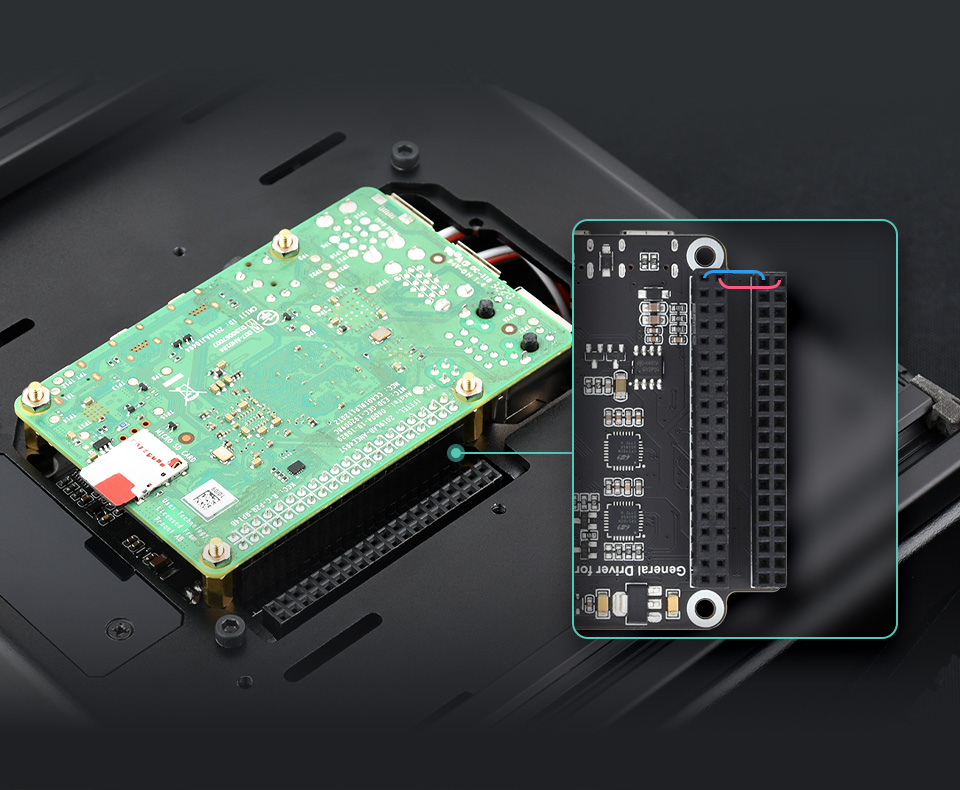
Intestazione GPIO 40PIN integrata per il collegamento e l’alimentazione del computer host (Raspberry Pi/Jetson Nano, ecc.), comunicazione tramite porta seriale o I2C
-
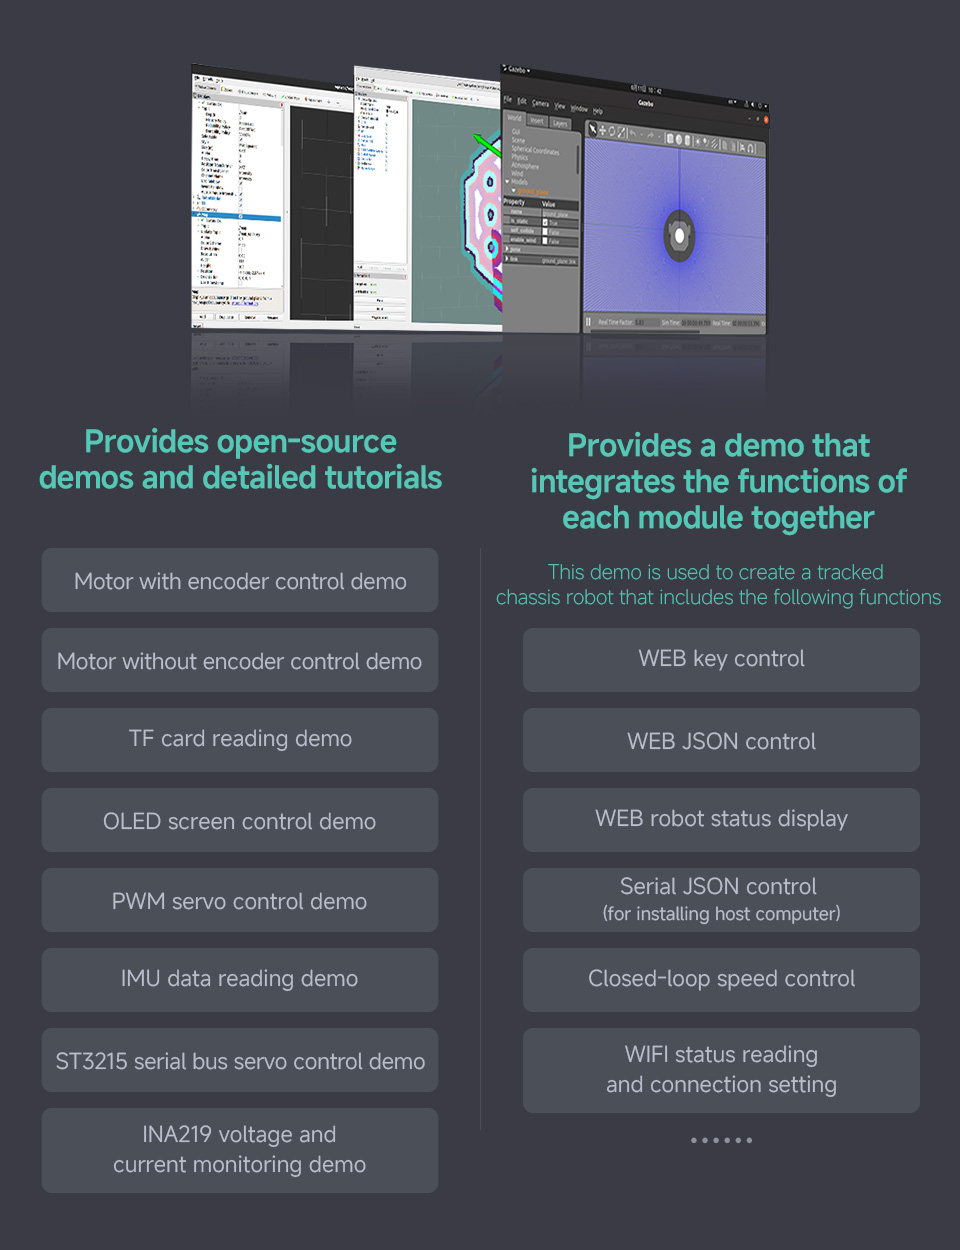
Fornisce demo open source e tutorial dettagliati per principianti, facili da iniziare
|
MODULO DI CONTROLLO |
ESP32-WROOM-32 |
CHIP DI CONTROLLO |
ESP32 |
|
FUENTE DI ALIMENTAZIONE |
CC 7 ~ 13 V |
INTERFACCIA DI POTENZA |
XH2.54 |
|
CONNETTORE ANTENNA |
IPEX1 |
INTERFACCIA DI CARICARIO GIÙ |
Tipo C |
|
COMUNICAZIONE WIRELESS |
WIFI, Bluetooth, ESP-NOW |
DIMENSIONI |
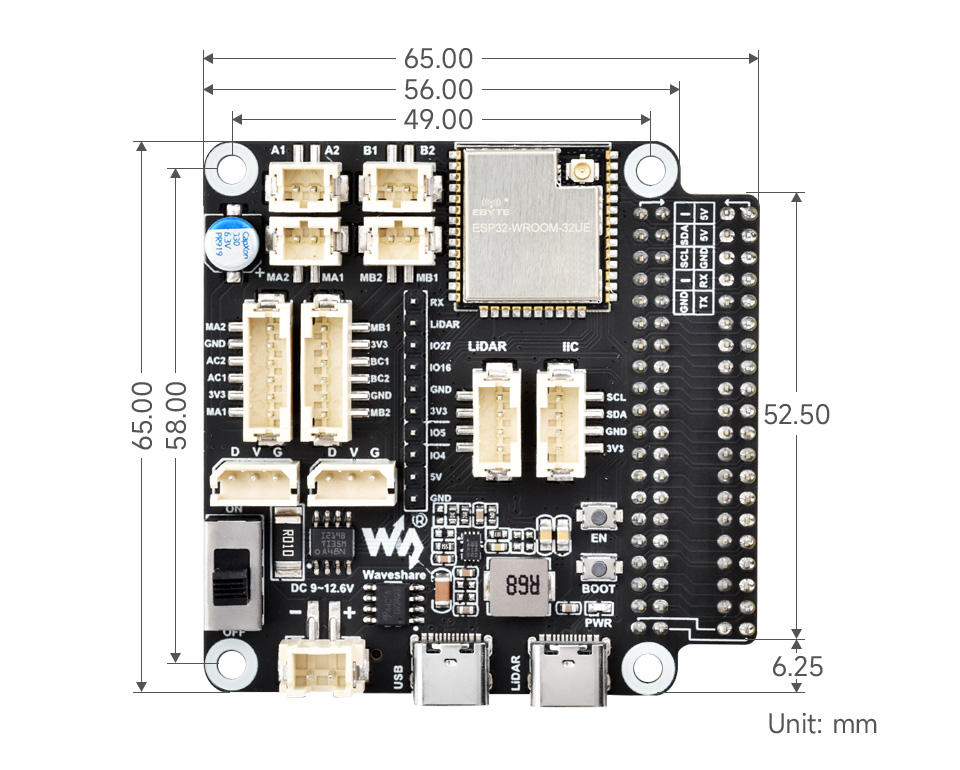
65×65 mm |
|
SPAZIONE DEL FORO DI MONTAGGIO |
49 × 58 mm |
DIAMETRO DEL FORO DI MONTAGGIO |
3 mm |
-
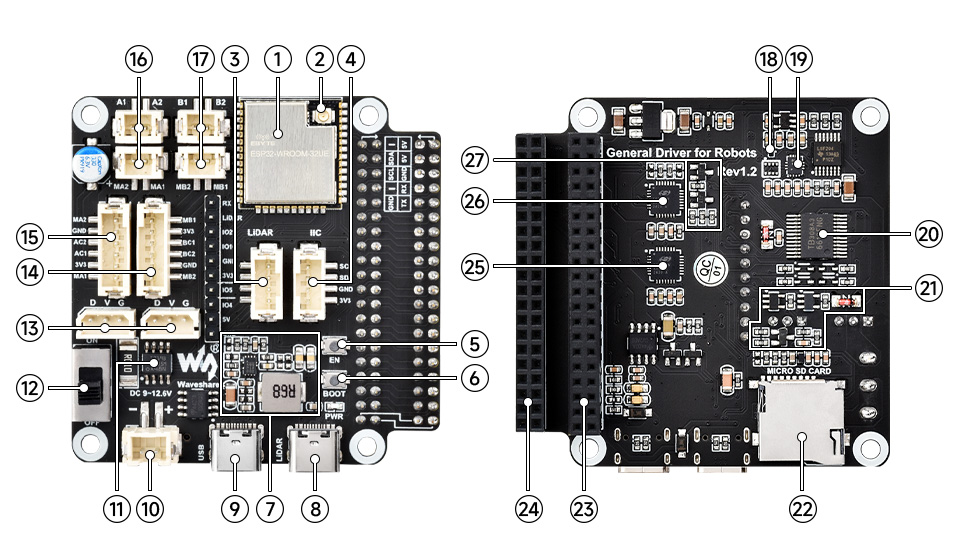
Modulo controller ESP32-WROOM-32
Può essere sviluppato utilizzando Arduino IDE -
Connettore WIFI IPEX1
Per collegare l’antenna WIFI per aumentare la distanza di comunicazione wireless -
Interfaccia LIDAR
Funzione adattatore radar integrata -
Interfaccia di espansione periferica I2C
Per il collegamento con schermo OLED o altri sensori I2C -
Pulsante di ripristino
Premere e rilasciare per riavviare l’ESP32 -
Pulsante di download
L’ESP32 entrerà in modalità download dopo l’accensione -
Circuito regolatore di tensione DC-DC 5V
Alimentazione per computer host come Raspberry Pi o Jetson nano -
Porta di tipo C (LADAR)
Trasmissione dati LIDAR -
Porta di tipo C (USB)
Interfaccia di comunicazione ESP32, per caricare programmi su ESP32 -
Porta di alimentazione XH2.54
Supporta ingresso DC 7~13V, può alimentare direttamente i servi e i motori del bus seriale -
INA219
chip di monitoraggio tensione/corrente -
Accensione/spegnimento
Alimentazione esterna ON/OFF -
Interfaccia servo bus seriale ST3215
Per il collegamento al servo bus seriale ST3215 -
Interfaccia motore PH2.0 6P
Interfaccia gruppo B per motore con encoder
-
Interfaccia motore PH2.0 6P
Interfaccia gruppo A per motore con encoder -
Interfaccia motore PH2.0 2P
Interfaccia gruppo A per motore senza encoder -
Interfaccia motore PH2.0 2P
Interfaccia gruppo B per motore senza encoder -
AK09918C
Bussola elettronica a 3 assi -
QMI8658C
Sensore di movimento a 6 assi -
TB6612FNG
Chip di controllo del motore -
Circuito di servocontrollo del bus seriale
per controllare più servi bus seriali ST3215 e ottenere feedback sui servi -
Slot per scheda TF
Può essere utilizzato per archiviare registri o configurazioni WIFI -
Intestazione GPIO 40PIN
Per il collegamento con Raspberry Pi o altre schede host -
Intestazione estesa 40PIN
Pin GPIO di Raspberry Pi o altre schede host facili da usare -
CP-2102
Da UART a USB, per la trasmissione dati radar -
CP-2102
Da UART a USB, per la comunicazione ESP32 -
Circuito di download automatico
Per caricare programmi sull’ESP32 senza premere i pulsanti EN e BOOT


* Le risorse per i diversi prodotti possono variare, consultare la pagina wiki per confermare le risorse effettivamente fornite.
CONTENUTO DELLA CONFEZIONE
Peso: 0,049 kg
-
Driver generale per robot x1
-
Antenna Bluetooth x1
-
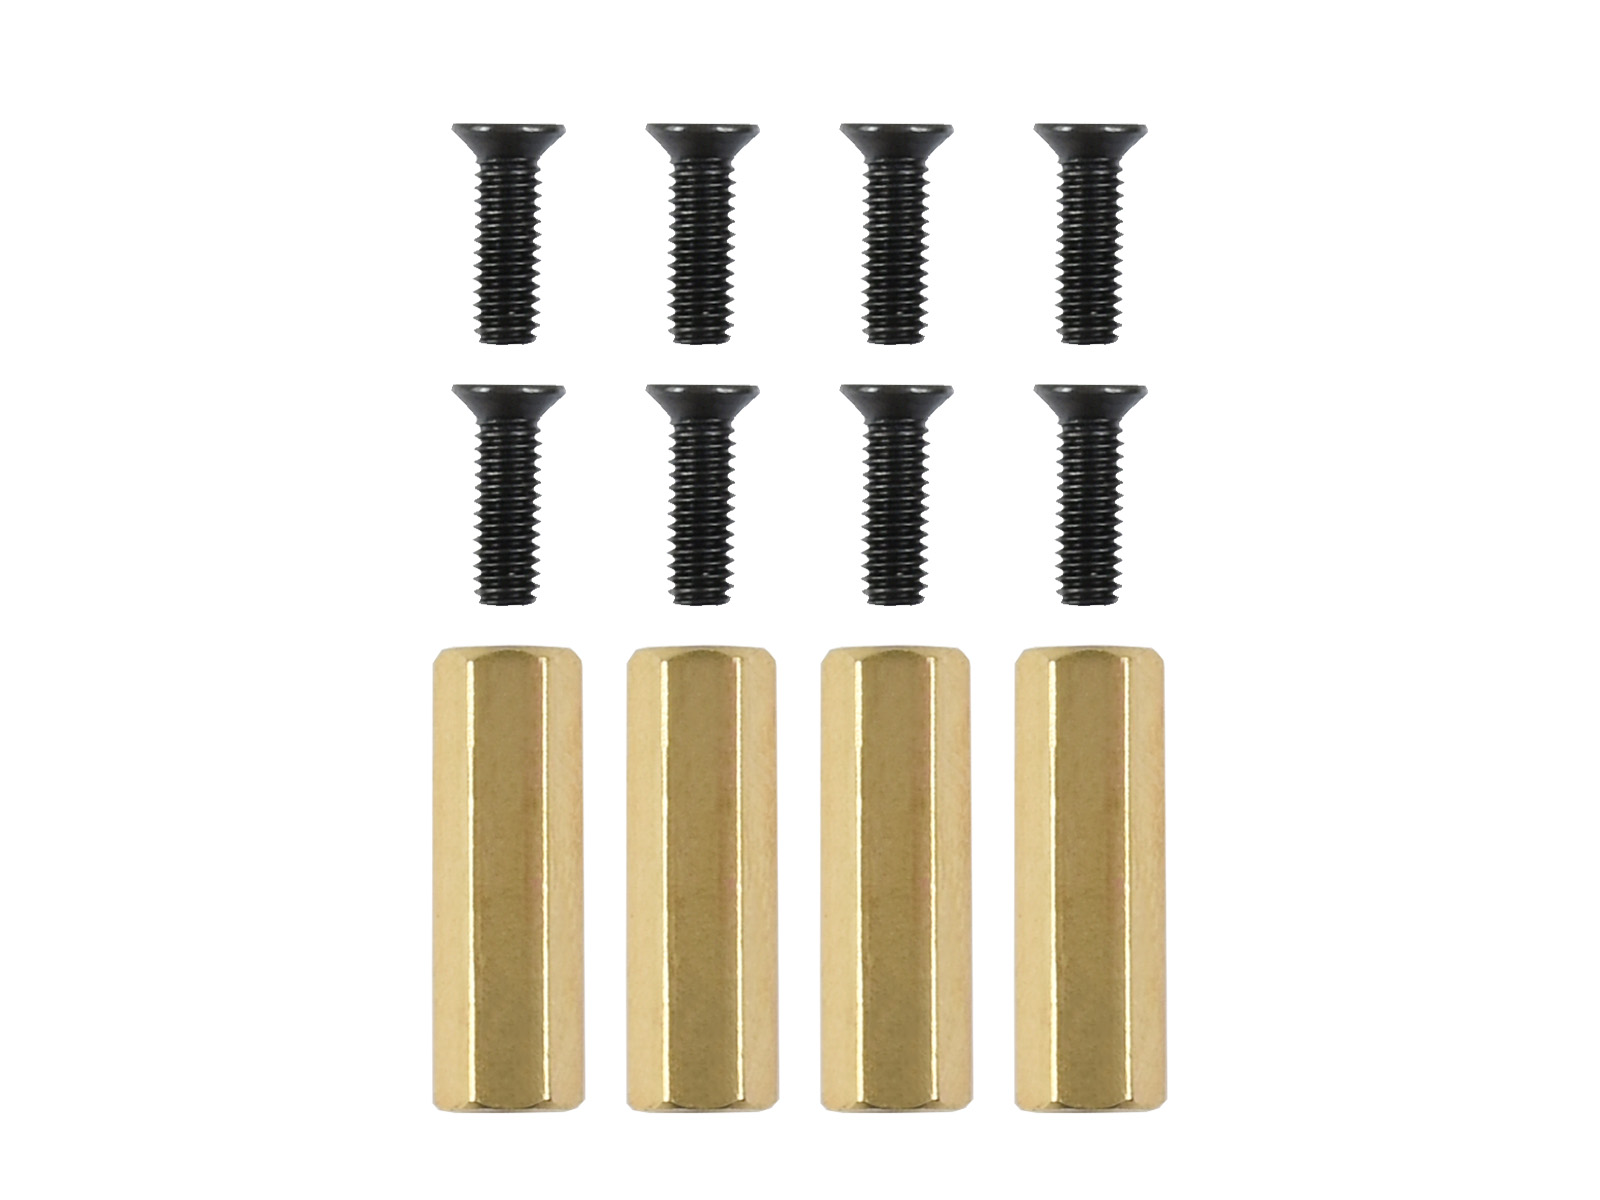
Confezione di viti x1










Recensioni
Ancora non ci sono recensioni.